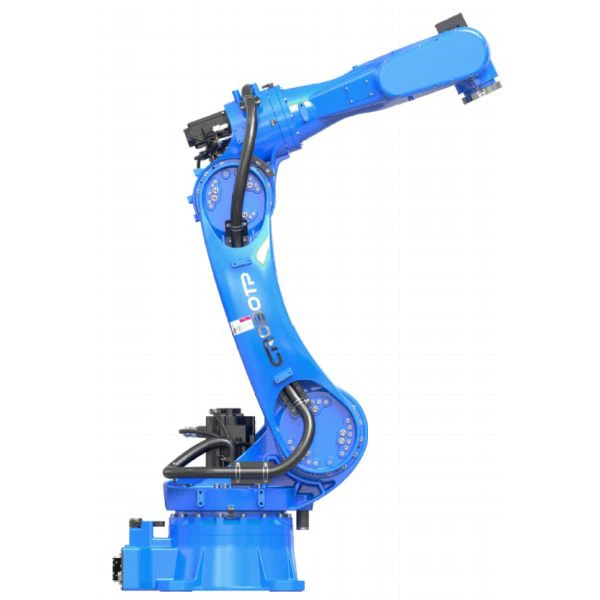
Panimula ng Produkto
Ang limang-axis material handling robot (CRP-RA21-70T5) ay isang pang-industriyang automation device na idinisenyo para sa mahusay na paglipat ng medium- at malalaking-scale na materyales. Gamit ang tumpak na limang-axis linkage, binabalanse nito ang flexibility at payload capacity, ginagawa itong angkop para sa mga application gaya ng paglilipat ng mga semi-finished na produkto sa pagitan ng mga manufacturing production lines, stacking box sa logistics warehouses, at pag-load at pag-unload ng mabibigat na bahagi. Tinitiyak ng compact na istraktura nito, proteksyon ng IP67, at matalinong kontrol na teknolohiya ang matatag na paghawak ng materyal habang umaangkop sa mga workshop na siksikan at malupit na kondisyon sa pagtatrabaho. Tinutulungan nito ang mga kumpanya na bawasan ang mga gastos sa paggawa at pagbutihin ang kahusayan ng daloy ng materyal, na ginagawa itong partikular na angkop para sa mga sitwasyon ng produksyon kung saan parehong mahalaga ang paghawak ng katumpakan ng trajectory at payload.
Mga Functional na Tampok
- Arm span ng 2.13m, malakas na load capacity, malaking working range at mataas na flexibility.
- Mabilis na bilis ng operasyon, paulit-ulit na katumpakan ng pagpoposisyon, na angkop para sa handing, pagpupulong, paggiling at iba pang mga sitwasyon.
- Built-sa mga cable at trachea upang mabawasan ang panlabas na interference, mas maginhawa para sa mga customer na gamitin at pahusayin ang kahusayan sa pagpapatakbo.
- Ang safety emergency stop board na hiwalay sa control system ay na-configure, at ang na-import na forced disconnect relay ay pinagtibay upang magbigay ng double-circuit emergency stop upang matiyak ang pagiging maaasahan ng emergency stop.
- Built-sa tatlong-phase na filter upang epektibong ihiwalay ang panlabas na interference at maiwasan ang internal interference na output.
- Nagbibigay ang katawan ng dalawahang mga tubo ng hangin upang matugunan ang mga pangangailangan ng transportasyon.
- Na-optimize para sa packaging at palletizing na mga sitwasyon, na may tumpak na operasyon at malakas na kapangyarihan, na ginagawang madali ang paggana ng code.
Mga Teknikal na Parameter ng Katawan ng Robot
|
Modelo |
CRP-RA21-70T5RA21 |
|
|
Form ng braso |
Vertical multiple joints |
|
|
Degree ng kalayaan |
5 axis |
|
|
Pinakamataas na kargamento |
70kg |
|
|
Pinakamataas na paglalakbay |
Axis1 |
-180℃~180 degree |
|
Axis2 |
-140℃~92 degree |
|
|
Axis3 |
-87℃~135 degree |
|
|
Axis4 |
/ |
|
|
Axis5 |
-125℃~125 degree |
|
|
Axis6 |
-360℃~360 degree |
|
|
Pinakamataas na bilis |
Axis1 |
175℃/S |
|
Axis2 |
175℃/S |
|
|
Axis3 |
180℃/ S |
|
|
Axis4 |
/ |
|
|
Axis5 |
250℃/ S |
|
|
Axis6 |
340℃/ S |
|
|
Pinahihintulutang metalikang kuwintas |
Axis4 |
/ |
|
Axis5 |
240N.m |
|
|
Axis6 |
135N.m |
|
|
Pinahihintulutang sandali ng pagkawalang-galaw |
Axis4 |
/ |
|
Axis5 |
27kg.m2 |
|
|
Axis6 |
11kg.m2 |
|
|
Timbang ng katawan ng robot |
540kg |
|
|
Pinakamataas na distansya sa pag-abot |
2130mm |
|
|
Paulit-ulit na katumpakan ng pagpoposisyon |
±0.05mm |
|
|
Mode ng pag-install |
Ground, upside down mounting, wall mounting |
|
|
Interface ng katawan |
Nakareserba ang IO |
26Pin |
|
Nakareserbang gas |
2*φ10mm |
|
|
Kapaligiran sa pag-install |
Temperatura sa paligid |
0~45 degree |
|
Kamag-anak na kahalumigmigan |
20%~80%RH(walang condensation) |
|
|
Panginginig ng boses |
Wala pang 0.5G |
|
|
Iba |
Ang pag-install ng robot ay dapat na malayo sa: nasusunog o kinakaing unti-unti na mga likido o gas, mga de-koryenteng pinagmumulan ng interference |
|
|
antas ng IP |
Katawan IP54 , Wrist IP67 |
|
|
Mga tampok na kalamangan |
Compact na istraktura, mataas na bilis, mataas na katumpakan, mataas na expansibility at madaling operasyon |
|
|
Aplikasyon |
Paghawak, palletizing, loading at unloading |
|
|
Configuration ng electric cabinet |
G15A |
|
*Mga kondisyon sa pagsukat:
(1) Ang robot ay matatag na naayos sa isang patag na lupa;
(2) Pagsubok sa layo na 2900mm mula sa gitna ng pag-ikot ng magkasanib na JT1;
(Ang antas ng ingay ay nag-iiba ayon sa mga kondisyon, ang ingay sa background ay may isang tiyak na epekto)
Sukat ng flange

Working Range Diagram

FAQ
T: Anong mga praktikal na problema sa paghawak ang kayang lutasin ng limang-axis material handling robot na ito gamit ang 2.13m na abot nito at mataas na payload?
A: Ang CRP-RA21-70T5's 2.13m reach at mataas na payload ay nagbibigay-daan dito na pangasiwaan ang multi-station cross-area transfers (hal., mula sa dulo ng production line papunta sa warehouse shelves) o mag-palletize ng matataas na-rise pallets (hal.4, paglalagay nito sa malawak na palyete) saklaw na walang madalas na paggalaw ng base ng robot. Higit pa rito, binibigyang-daan ito ng mataas na kapasidad ng payload na madaling mahawakan ang mga medium{18}}hanggang malalaking materyales (hal., mga bahagi ng mabibigat na makinarya, mga karton na kumpleto sa karga), na iniiwasan ang pagkawala ng kahusayan na nauugnay sa paghawak ng batch. Ito ay angkop para sa one-stop na paglipat ng malalaki at mabibigat na materyales.
T: Ang robot na ito ay may label na "angkop para sa paghawak, pagpupulong, pagpapakintab, atbp." Paano nito tinitiyak ang pagiging epektibo ng pagpapatakbo sa iba't ibang mga sitwasyon?
A: Sa mabilis na bilis ng pagpapatakbo nito at paulit-ulit na katumpakan ng pagpoposisyon, pinapabuti ng robot ang daloy ng materyal at binabawasan ang oras ng paghihintay sa mga senaryo sa paghawak. Ito ay tumpak na nakahanay ng mga bahagi sa mga istasyon ng pag-install sa mga sitwasyon ng pagpupulong, na iniiwasan ang mga error sa pagpupulong na dulot ng mga paglihis sa pagpoposisyon. Sa mga senaryo ng pag-polish, matatag nitong kinokontrol ang trajectory ng braso ng robot, na tinitiyak ang pare-parehong puwersa at katumpakan ng polishing. Ang multi-scenario adaptability na ito ay nagbibigay-daan sa limang-axis material handling robot na ito na mabilis na lumipat sa pagitan ng iba't ibang gawain nang hindi nangangailangan ng karagdagang pagbabago.
T: Paano nakikinabang ang built-in na disenyo ng cable at trachea sa pang-araw-araw na paggamit at pagpapanatili?
A: Pinipigilan ng built-in na disenyo ng cable at trachea ang mga panlabas na kable na maging gusot, hadhad, o masabit sa mga materyales, na binabawasan ang downtime na dulot ng mga pagkabigo ng cable. Tinatanggal din nito ang pangangailangan para sa karagdagang panlabas na pamamahala ng cable, pinapasimple ang pag-install at pag-commissioning, at ginagawang mas madali ang pagsisimula. Ang regular na pagpapanatili ay nangangailangan lamang ng pagsusuri sa panloob na piping para sa mga tagas (hal., mga pagtagas ng hangin sa piping, pagkakabukod ng cable), pag-aalis ng pangangailangan para sa madalas na-pag-trouting ng panlabas na mga kable, higit na pagpapabuti ng kahusayan sa pagpapatakbo at pagiging maaasahan ng kagamitan.
T: Ano ang mga pakinabang ng isang independiyenteng pangkaligtasang emergency stop board na may na-import na forced-off relay kaysa sa mga nakasanayang disenyo ng emergency stop?
A: Ang CRP-RA21-70T5 na "safety emergency stop board," na independiyente sa control system, ay maaaring magpalitaw ng "double-circuit emergency stop" sa pamamagitan ng imported forced-off relay kahit na ang pangunahing control system ay nakakaranas ng anomalya, na inaalis ang potensyal na panganib sa pagkabigo ng emergency stop ng single-circuit stop. Kapag humahawak ng mabibigat na materyales (gaya ng malalaking palyete), maaaring mabilis na maputol ang kuryente sa mga emerhensiya upang maiwasan ang pag-slide o pagbangga ng materyal dahil sa pagkawalang-galaw, na tinitiyak ang kaligtasan ng mga tauhan at kagamitan.
T: Paano tinitiyak ng built-in three{1}}phase filter ang matatag na operasyon ng mga robot sa isang multi-workshop ng kagamitan?
A: Ang "built-in three-phase filter" ay epektibong naghihiwalay ng electromagnetic interference na nabuo ng iba pang malalaking kagamitan sa workshop (gaya ng mga machine tool at inverters), habang pinipigilan din ang sariling interference na output ng robot na maapektuhan ang nakapaligid na kagamitan. Halimbawa, sa mga linya ng produksyon kung saan maraming naka-automate na device ang nagtutulungan, mapipigilan nito ang mga pagkaantala sa paggalaw ng robot at mga error sa pagpoposisyon na dulot ng pagbabagu-bago ng boltahe o interference ng signal, pagtiyak ng tuluy-tuloy at matatag na mga operasyon gaya ng paghawak ng materyal at pag-palletize, at pagbabawas ng mga pagkaantala sa produksyon na dulot ng interference.
T: Anong partikular na papel ang ginagampanan ng dual air pipe na disenyo sa katawan ng makina sa mga senaryo ng packaging at palletizing?
A: Ang disenyo ng "dual air pipe" ay maaaring sabay na magkonekta ng dalawang magkaibang uri ng end effector (gaya ng vacuum suction cup at mechanical gripper), o magbigay ng dalawahang pinagmumulan ng hangin para sa isang actuator. Sa mga sitwasyon sa packaging, ang mga vacuum suction cup ay nakakakuha ng manipis na mga pakete, habang ang mga mechanical gripper ay nakakapag-secure ng mga mahigpit na packaging box. Sa palletizing scenario, tinitiyak ng dalawahang air pipe ang stable air pressure sa gripper/suction cup, na pumipigil sa pagkahulog ng materyal dahil sa hindi sapat na air supply. Kasama ng mga feature na na-optimize para sa packaging at palletizing scenario, ang disenyong ito ay higit na nagpapahusay sa kahusayan at pagiging maaasahan sa mga sitwasyong ito.
Mga Hot na Tag: limang axis material handling robot, China five axis material handling robot manufacturers, suppliers, factory