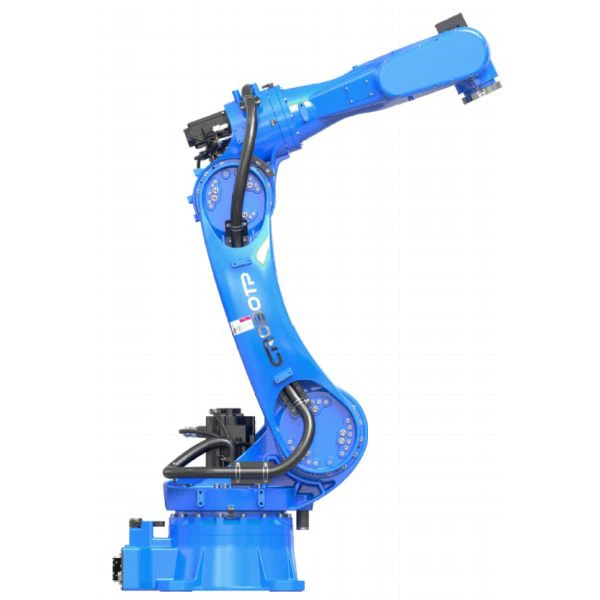
Panimula ng Produkto
Ang material handling robot (CRP-RA18-25) ay isang pang-industriyang automation device na iniakma para sa mga pangkalahatang sitwasyon sa paghawak ng materyal. Madali nitong pangasiwaan ang malawak na hanay ng mga pangangailangan sa paghawak ng materyal, kabilang ang mga bahagi, kahon, at semi-tapos na mga produkto, sa pagmamanupaktura, pag-iimbak ng logistik, at pagproseso ng electronics. Sa kanyang compact na disenyo, tumpak na kontrol, at maaasahang proteksyon, ito ay naging isang pangunahing kagamitan para sa pagpapabuti ng kahusayan ng daloy ng materyal at pagbabawas ng mga gastos sa paggawa.
Mga Functional na Tampok
● Madaling pagpapalawak upang matugunan ang magkakaibang mga pangangailangan sa paghawak.
Ang paunang-na-install na mga mounting hole sa J2, J3, at J4 axes ay nagbibigay-daan para sa flexible na pag-install ng mga accessory gaya ng mga solenoid valve at material detection sensor. Ang J3 axis ay nilagyan ng I/O port at dual-circuit air tubing, na nagbibigay-daan dito na kumonekta sa iba't ibang material handling device, gaya ng mga gripper at suction cup, na ginagawa itong angkop para sa paghawak ng mga materyales na kasing sari-sari gaya ng metal, plastic, at karton.
● Tumpak na kontrol para sa matatag at mahusay na paghawak.
Ang drive system ay gumagamit ng advanced na PID control technology para sa mas mabilis na pagtugon. Kasama ng observer dynamic compensation at magnetic weakening, ang motor ay nagbibigay ng pinahusay na kontrol, pinapanatili ang mataas-bilis at matatag na operasyon kahit na humahawak ng mga materyales na may iba't ibang timbang, na pinipigilan ang pagtabingi at pagbagsak.
● Binabalanse ng matalinong algorithm ang kahusayan at tibay.
Ang bagong control algorithm ay nagsasama ng kinematics at dynamics, pagsasama ng drive at control logic, na nagpapagana ng automated programming ng mga material handling operations. Ino-optimize din nito ang operating trajectory batay sa mga katangian ng pagkarga ng mga mekanikal na bahagi at bigat ng materyal, pagpapahaba ng buhay ng serbisyo ng robot habang tinitiyak ang maximum na kapasidad ng pagpapatakbo.
● Ligtas at tumpak, binabawasan ang mga panganib sa pagpapatakbo.
Nilagyan ng function ng pagtukoy ng banggaan, mabilis na bumagal o hihinto ang makina kung makikipag-ugnay ito sa nakapaligid na kagamitan o mga hadlang habang hinahawakan, pinoprotektahan ang makina, materyales, at kagamitan sa paligid. Kasama ng gravity compensation, pinapabuti nito ang katumpakan ng pagpoposisyon ng materyal, na ginagawa itong partikular na angkop para sa tumpak na paghawak ng mga maselang bahagi.
● Tinitiyak ng dual emergency stop ang kaligtasan sa pagpapatakbo.
Nilagyan ng safety emergency stop panel na independiyente sa control system at gumagamit ng safety relay circuit na disenyo, nagbibigay ito ng dual-circuit emergency stop protection, mabilis na pinapatay ang power sa mga emergency para matiyak ang kaligtasan ng mga operator at ang proseso ng paghawak ng materyal.
● Ang matatag at hindi{0}}panghihimasok na pagganap ay binabawasan ang mga pagbabago sa pagpapatakbo.
Ang built-in three-phase filter ay epektibong binabawasan ang panloob at panlabas na electromagnetic interference sa mga pang-industriyang kapaligiran, na pumipigil sa mga pagkaantala o paglihis ng katumpakan na dulot ng mga pagbabago sa boltahe at pagkagambala ng signal, na tinitiyak ang pagpapatuloy at katatagan ng mga operasyon sa paghawak ng materyal.
Mga Teknikal na Parameter ng Katawan ng Robot
|
Modelo |
CRP-RA18-25 |
|
|
Form ng braso |
Vertical multiple joints |
|
|
Degree ng kalayaan |
6 axis |
|
|
Pinakamataas na kargamento |
25kg |
|
|
Pinakamataas na paglalakbay |
Axis1 |
Ground/upside down mounting -167℃~167 degree, wall mounting-30℃~30 degree |
|
Axis2 |
-150℃~85 degree |
|
|
Axis3 |
-85℃~150 degree |
|
|
Axis4 |
-190℃~190 degree |
|
|
Axis5 |
-135℃~135 degree |
|
|
Axis6 |
-360℃~360 degree |
|
|
Pinakamataas na bilis |
Axis1 |
170℃/ S |
|
Axis2 |
170℃/ S |
|
|
Axis3 |
200℃/ S |
|
|
Axis4 |
363℃/S |
|
|
Axis5 |
350℃/ S |
|
|
Axis6 |
540℃/S |
|
|
Pinahihintulutang metalikang kuwintas |
Axis4 |
52N.m |
|
Axis5 |
52N.m |
|
|
Axis6 |
30N.m |
|
|
Pinahihintulutang sandali ng pagkawalang-galaw |
Axis4 |
1.3kg.m2 |
|
Axis5 |
1.3kg.m2 |
|
|
Axis6 |
0.56kg.m2 |
|
|
Timbang ng katawan ng robot |
250kg |
|
|
Pinakamataas na distansya sa pag-abot |
1835.6mm |
|
|
Paulit-ulit na katumpakan ng pagpoposisyon |
±0.05mm |
|
|
Mode ng pag-install |
Ground, upside down mounting, wall mounting |
|
|
Interface ng katawan |
Nakareserba ang IO |
16Pin |
|
Nakareserbang gas |
2*φ8mm |
|
|
Kapaligiran sa pag-install |
Temperatura sa paligid |
0~45 degree |
|
Kamag-anak na kahalumigmigan |
20%~80%RH(walang condensation) |
|
|
Panginginig ng boses |
Wala pang 0.5G |
|
|
Iba |
Ang pag-install ng robot ay dapat malayo sa: nasusunog o kinakaing unti-unting mga likido o gas, mga de-koryenteng pinagmumulan ng interference |
|
|
antas ng IP |
Katawan IP54 , Wrist IP67 |
|
|
Mga tampok na kalamangan |
Compact na istraktura, mataas na bilis, mataas na katumpakan, mataas na expansibility at madaling operasyon |
|
|
Aplikasyon |
Paghawak, paggupit, pagmamarka, pagpapakinis |
|
|
Configuration ng electric cabinet |
G9A |
|
Diagram ng Interface ng Pag-install

Diagram ng Saklaw ng Paggalaw

FAQ
T: Anong mga uri ng materyales ang maaaring pangasiwaan ng CRP-RA18-25?
A: Ang material handling robot na ito ay tugma sa iba't ibang materyales, kabilang ang mga bahaging metal, plastic workpiece, at karton na packaging. Ang nakalaan na mga mounting hole sa J2/J3/J4 axes ay nagbibigay-daan para sa pag-install ng mga dalubhasang gripper (tulad ng mga vacuum cup at mechanical gripper). Maaari din itong humawak ng mga espesyal na materyales tulad ng salamin at sheet na metal, na nakakatugon sa magkakaibang mga pangangailangan sa paghawak ng pagmamanupaktura at logistik na warehousing.
Q: Ano ang mga praktikal na bentahe ng proteksyon ng IP67 sa paghawak ng materyal?
A: Pinipigilan ng proteksyon ng IP67 ang alikabok na nabuo sa panahon ng paghawak ng materyal mula sa pagtagos sa katawan ng robot, habang pinoprotektahan din ito mula sa mga splashes ng mga likido tulad ng coolant at langis. Halimbawa, kapag hinahawakan ang mga bahaging metal sa isang machining center, epektibo nitong pinoprotektahan ang mga panloob na bahagi mula sa kontaminasyon, tinitiyak ang matatag na operasyon sa malupit, maalikabok, at mahalumigmig na mga kondisyon sa pagtatrabaho.
T: Paano magagamit ang nakareserbang mga mounting hole para i-customize ang paghawak ng materyal?
A: Ang mga nakalaan na mounting hole sa J2/J3/J4 axes ay sumusuporta sa mabilis na pag-install ng solenoid valves, sensors, o specialized grippers. Halimbawa, maaaring mag-install ng weight sensor sa J3 axis upang subaybayan ang bigat ng materyal na hinahawakan nang real time. Ang pneumatic gripper, na konektado sa pamamagitan ng I/O port at dual-circuit air tubing, ay awtomatikong nag-aayos ng gripping force batay sa laki ng materyal, na nagpapahusay sa flexibility ng paghawak.
T: Paano pinapabuti ng kabayaran sa gravity ang katumpakan ng paghawak ng materyal?
A: Kapag humahawak ng mga materyales na may iba't ibang timbang, awtomatikong inaayos ng gravity compensation function ng CRP-RA18-25 ang postura ng braso ng robot upang i-offset ang epekto ng materyal na bigat sa motion trajectory nito. Pinagsama sa ±0.05mm repeatability, pinipigilan nito ang pinsala sa mga precision parts na dulot ng positional deviation habang hinahawakan, ginagawa itong partikular na angkop para sa paghawak ng mga high-precision na materyales gaya ng mga electronic na bahagi.
T: Paano tinitiyak ng pagtuklas ng banggaan ang kaligtasan sa panahon ng paghawak ng materyal?
A: Kung nakipag-ugnayan ang robot sa mga kagamitan sa linya ng produksyon o isang balakid habang hinahawakan ang mga materyales, ang sistema ng pagtuklas ng banggaan ay agad na nagti-trigger ng deceleration o shutdown, na pumipigil sa pagkasira ng materyal at pinapaliit ang pinsala sa braso at gripper ng robot. Halimbawa, kapag naglilipat ng mga kalakal sa pagitan ng mga istante ng bodega, epektibong binabawasan ng function na ito ang pagkawala ng materyal dahil sa error ng operator.
Mga Hot na Tag: material handling robot, China material handling robot manufacturer, supplier, factory